Papers Riset

Ringkesan nganggo basa Inggris sing prasaja babagan riset robotika paling anyar — robot humanoid, robot sikil papat, otomatisasi industri, lan AI.
499 Papers
Continual Learning for Socially Appropriate Robot Actions Across Contexts
Robotics15 Agt

Continual Learning for Socially Appropriate Robot Actions Across Contexts

This section introduces our experiments conducted to investigate research questions, together with evaluation datasets, metrics, and implementation details.

Rafal Robert Karpinski, Fethiye Irmak Dogan, Nikhil Churamani, Yiming Luo +3

How VLA Representations Reveal Task Progress and Detect Failures
Robotics14 Agt

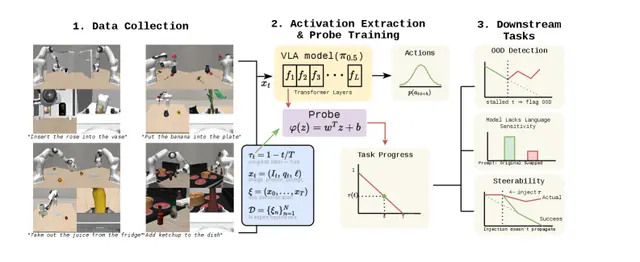
How VLA Representations Reveal Task Progress and Detect Failures

Task progress is a useful signal for runtime monitoring because it decreases monotonically along expert trajectories.

Atiksh Bhardwaj, Edward Weiyi Duan, Prithwish Dan +2

Browser Ocean-Glider Test Range Makes 4D Mission Planning Easier to Reproduce
Robotics14 Agt

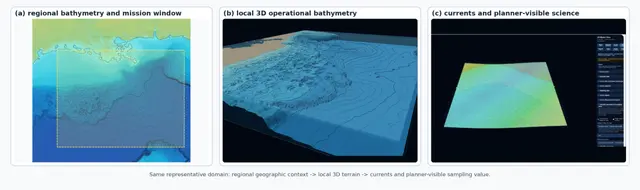
Browser Ocean-Glider Test Range Makes 4D Mission Planning Easier to Reproduce

A browser-native test range makes ocean-glider planning reproducible across identical missions, environments, execution rules, and scientific scoring.

Edward Holmberg, Elias Ioup, Mahdi Abdelguerfi

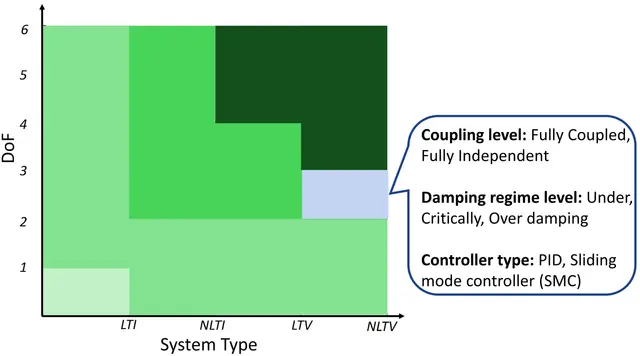
HumanTracker Benchmark for Human-Aligned Humanoid Motion Tracking
AI14 Agt

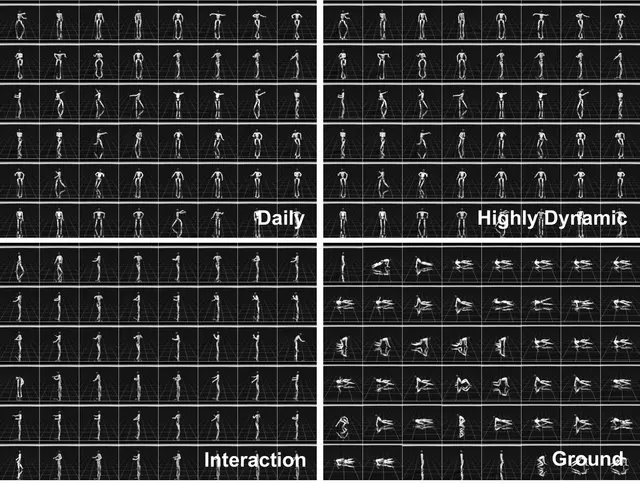
HumanTracker Benchmark for Human-Aligned Humanoid Motion Tracking

Dairu Liu, Zekun Qi, Jiayu Zeng +11

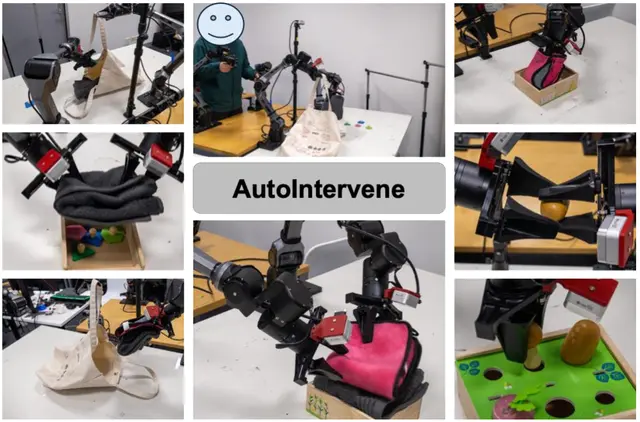
Benchmarking Language Models for Feedback Controller Design and Reasoning Distillation
Robotics13 Agt

Benchmarking Language Models for Feedback Controller Design and Reasoning Distillation
Zhongchao Zhou, Yixuan Xie, Wenwei Yu +5

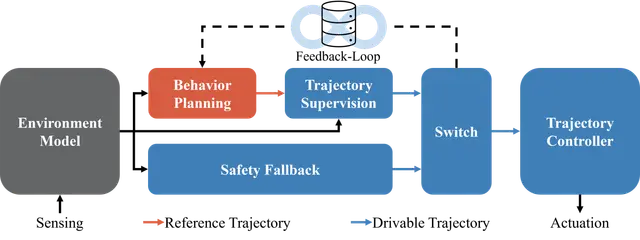
Calibrated Intervention for Reliable Action-Chunking Robot Policy Deployment
AI13 Agt

Calibrated Intervention for Reliable Action-Chunking Robot Policy Deployment

AutoIntervene is an online intervention framework for improving the deployment reliability of action-chunking policies.

Jinhe Tang, Weiming Zhi

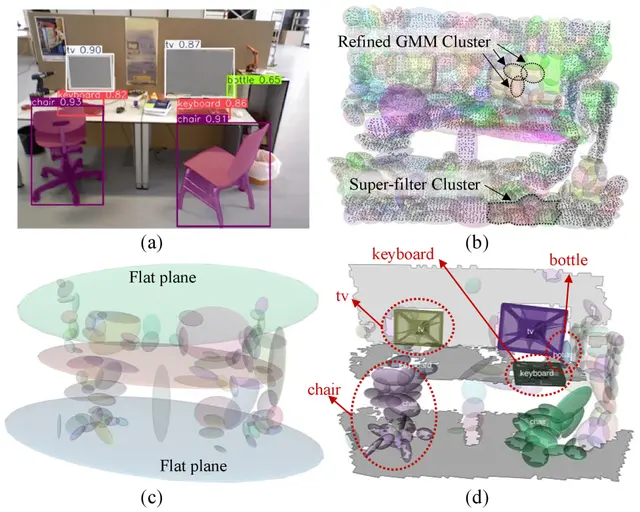
Learning-Based Driving Planners Bring AI Into Real Vehicles Safely
AI13 Agt

Learning-Based Driving Planners Bring AI Into Real Vehicles Safely

A hybrid automated-driving system combines learned behavior planning with optimization-based supervision and real-vehicle integration.

Jean-Pierre Busch, Guido Linden, Jan Bergmann +1

A Smarter Way to Build Compact Semantic Maps for Mobile Robots
Robotics12 Agt

A Smarter Way to Build Compact Semantic Maps for Mobile Robots

QiYing Deng, ZhongLai Wang, Yuan Gao +1

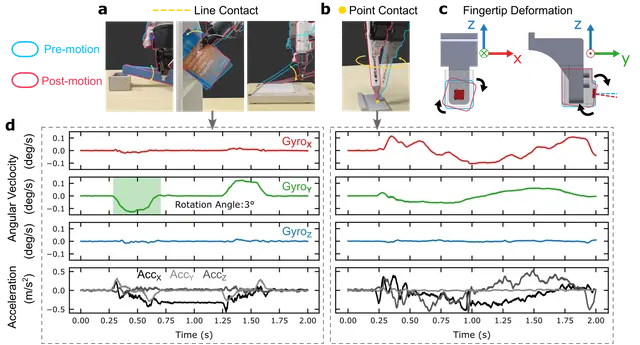
Robot Transient Contact Detection and Ranging with 6D Dynamic Tactile Sensing
Robotics12 Agt

Robot Transient Contact Detection and Ranging with 6D Dynamic Tactile Sensing

Haowen Zheng, Yinghao Wu, Fuyuan Liu +2

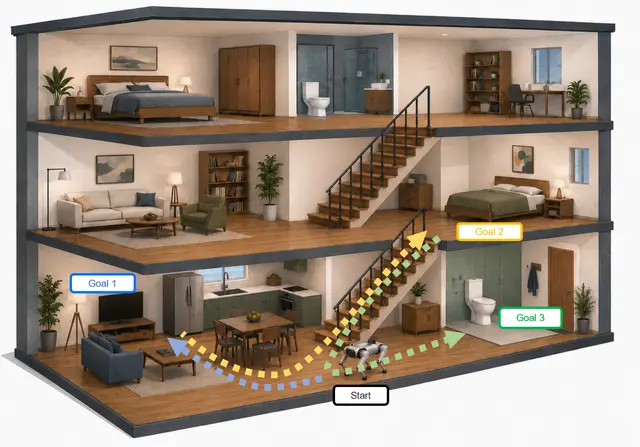
Persistent 3D Memory for Cross-Floor Multi-Object Navigation
AI12 Agt

Persistent 3D Memory for Cross-Floor Multi-Object Navigation

We introduce HM3D-MFMON, comprising 927 three-goal episodes from 36 multi-floor HM3D scenes.

Zehui Li, Zihao Sun, Jiawei Xu +6

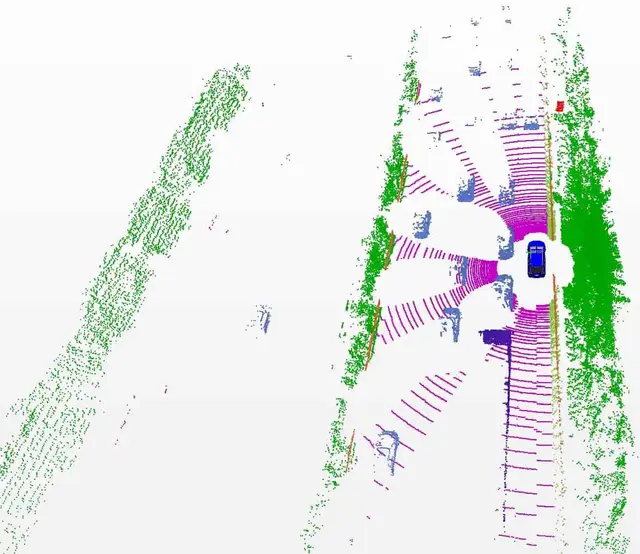
Synthetic LiDAR Data and Critical Point Downsampling for Edge Classification
AI11 Agt

Synthetic LiDAR Data and Critical Point Downsampling for Edge Classification

In the context of automotive perception, this unstructured data mostly stems from LiDAR sensors, which measure the distance between the vehicle itself and the surrounding space.

Niclas Meyer, Stefan Reitmann

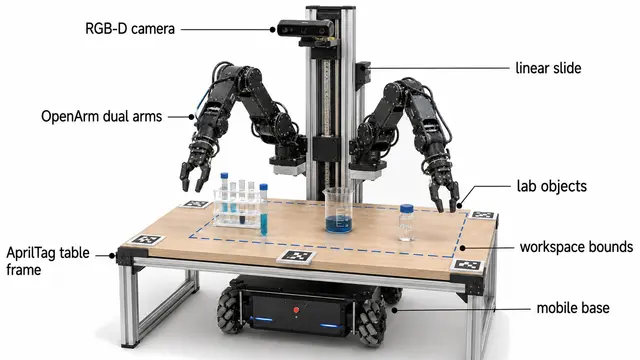
OpenArm Mobile Manipulation Through Auditable Robot Representation Handoffs and Skills
AI11 Agt

OpenArm Mobile Manipulation Through Auditable Robot Representation Handoffs and Skills

Yang Shen, Chonghao Cheng, Ziyi Zhao +6

3D Scene Memory Helps Vision-Language Robots Navigate Closed-Loop Environments
AI11 Agt

3D Scene Memory Helps Vision-Language Robots Navigate Closed-Loop Environments

Yuehao Huang, Yunzi Wu, Xiaotao Zhang +7

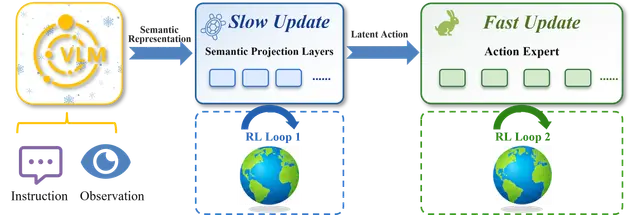
TEMPO: Decoupled Reinforcement Learning for Vision-Language-Action Robot Control
Robotics10 Agt

TEMPO: Decoupled Reinforcement Learning for Vision-Language-Action Robot Control

This paper presented TEMPO, a semantic-action decoupled RL post-training framework for vision-language-action models.

Ziheng Liu, Quantao Yang

Adaptive Gait Timing for Fault-Tolerant Quadruped Locomotion
AI10 Agt

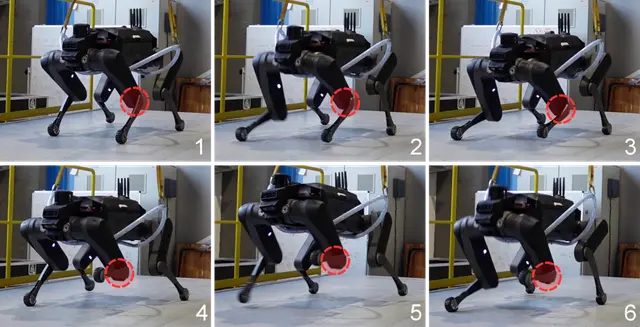
Adaptive Gait Timing for Fault-Tolerant Quadruped Locomotion

While asymmetric actor-critic training is effective, a large gap between privileged and non-privileged observations can limit learning.

Giovanbattista Gravina, Luca Rossini, Carlo Rizzardo +2

Probing and Pruning Planning Tokens in Driving Vision-Language-Action Models
Robotics10 Agt

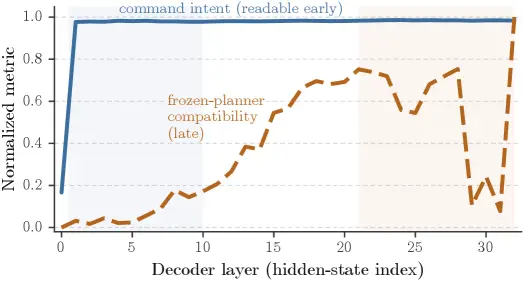
Probing and Pruning Planning Tokens in Driving Vision-Language-Action Models

Harisankar Babu, Benjamin Coors, Christopher Lang +3

Hierarchical Post-Training for Reliable Robotic Manipulation
Robotics9 Agt

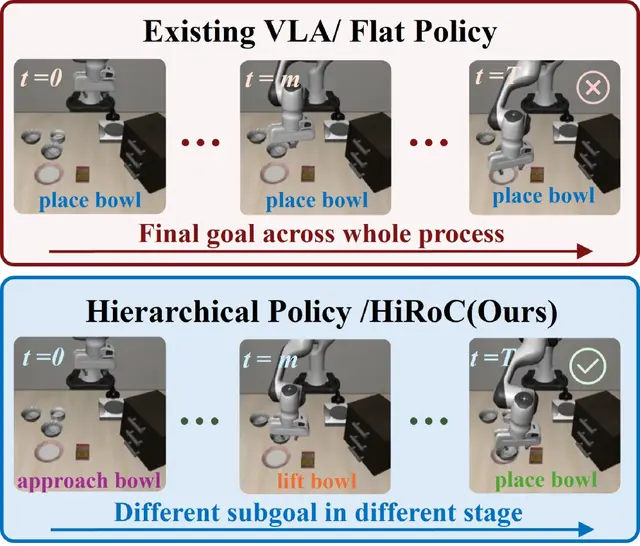
Hierarchical Post-Training for Reliable Robotic Manipulation

He Kong, Zengjue Chen, Qi Wang +6

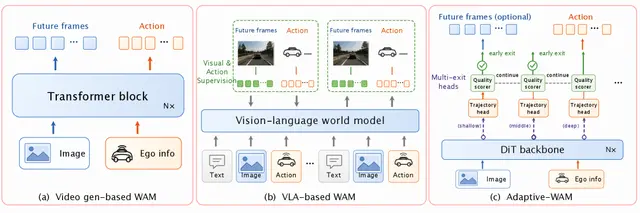
Adaptive Early-Exit Planning Uses Video-Diffusion Features for Efficient Driving Robots
Robotics9 Agt

Adaptive Early-Exit Planning Uses Video-Diffusion Features for Efficient Driving Robots
On NAVSIM v1, we first use identical fixed-exit, single-trajectory readouts to test sensitivity to video-noise level and DiT depth.

Sining Ang, Yuguang Yang, Yan Wang

Testing Visual Grounding in Zero-Shot Vision-Language Robot Control
AI9 Agt

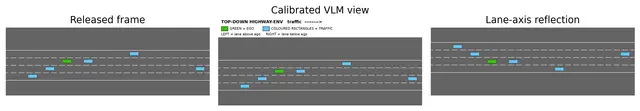
Testing Visual Grounding in Zero-Shot Vision-Language Robot Control

Vision–language models have made zero-shot visual control an appealing proposition for networked autonomous systems.

J. de Curtò, Dayani Plasencia, Diego Sánchez +1

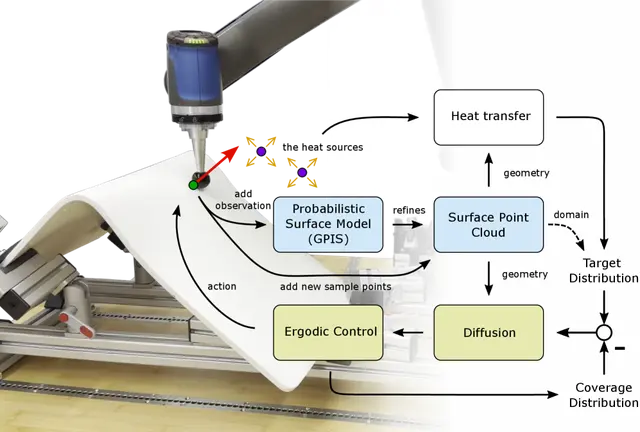
Robots Can Cover Unknown Surfaces Using Ergodic Control Instead of Maps
Robotics8 Agt

Robots Can Cover Unknown Surfaces Using Ergodic Control Instead of Maps

Stefan Schneyer, Timo Bachmann, Maged Iskandar +4