Research Papers
Plain-English summaries of the latest robotics research — humanoid robots, quadrupeds, industrial automation, and AI.
AIAug 8
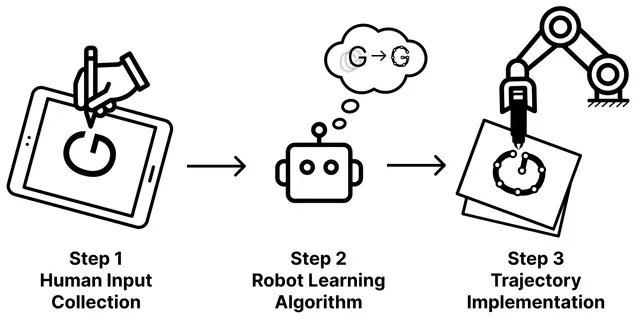
Learning Human-Like Robot Handwriting from Demonstrations and Force Data
RoboticsAug 7
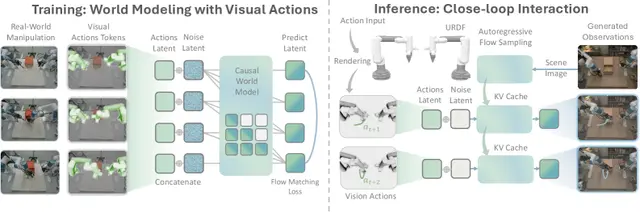
Interactive Visual-Action World Models for Generalizable Robot Manipulation
RoboticsAug 7
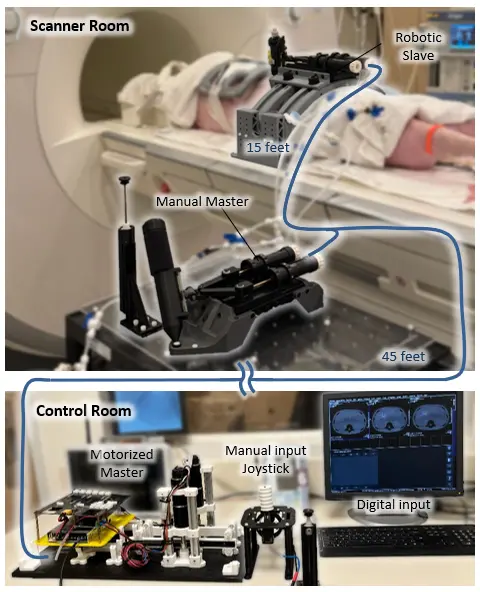
MRI-Safe Master-Slave Robot Enables Remote Needle Guidance in Closed MRI Bores
RoboticsAug 7
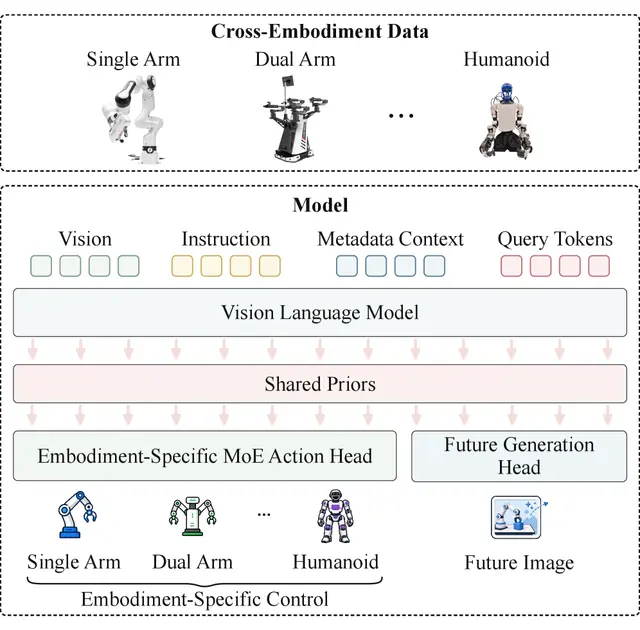
One Policy Controls Three Robots Using Shared Skills Across Different Bodies
RoboticsAug 6
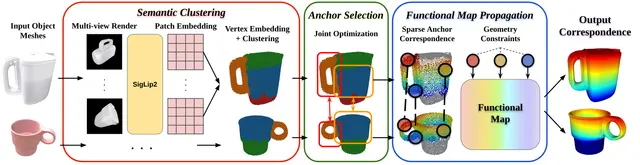
Semantic Anchored Correspondence for Zero-Shot Robot Skill Transfer
RoboticsAug 6
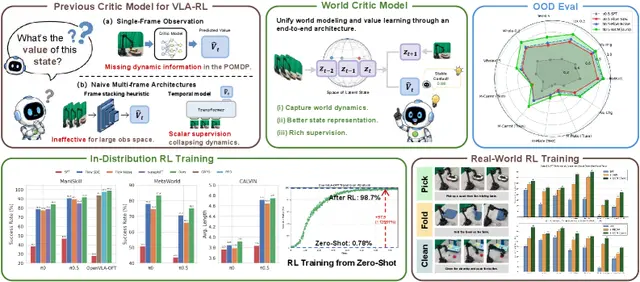
World Critic Model Boosts Vision-Language-Action Reinforcement Learning
AIAug 6
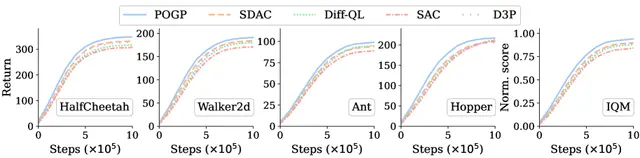
Dynamic Diffusion Policies That Learn When to Stop Computing
RoboticsAug 5
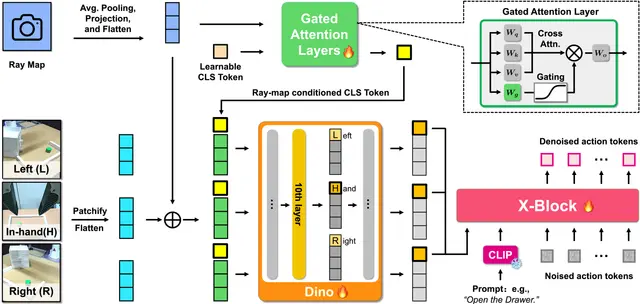
RayViT Keeps Robot Skills Working When Cameras Change Viewpoint
RoboticsAug 5
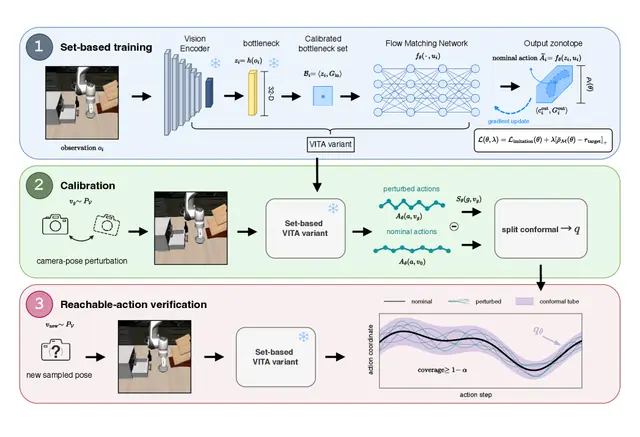
Verifying Visuomotor Policies With Set-Based Training Under Camera Uncertainty
RoboticsAug 5
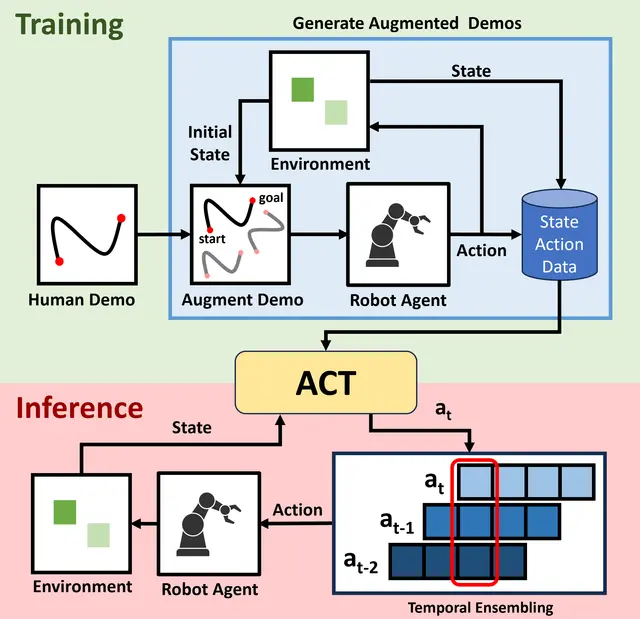
Why Action Chunking Improves Robot Policies — and How to Beat It
RoboticsAug 4
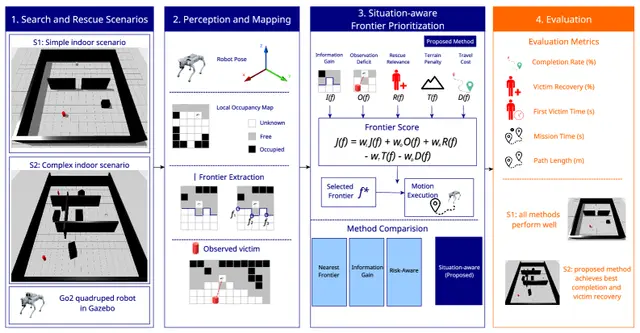
Situation-Aware Frontier Prioritization for Quadruped Search and Rescue
AIAug 4
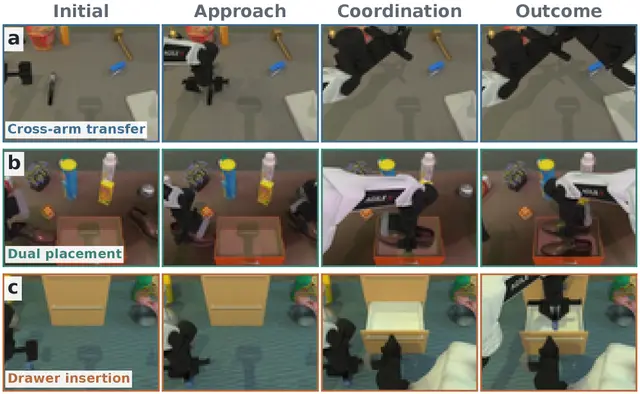
Coordination Contracts for Bimanual Robot Policy Intervention
RoboticsAug 4
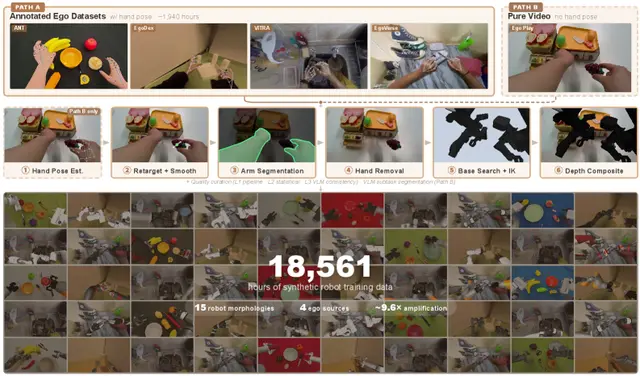
Everyday Human Videos Become 18,500 Hours of Robot Training Data

HumanoidAug 3
Humanoid Robot Balance: How Object Mass Changes Lifting Stability
RoboticsAug 3
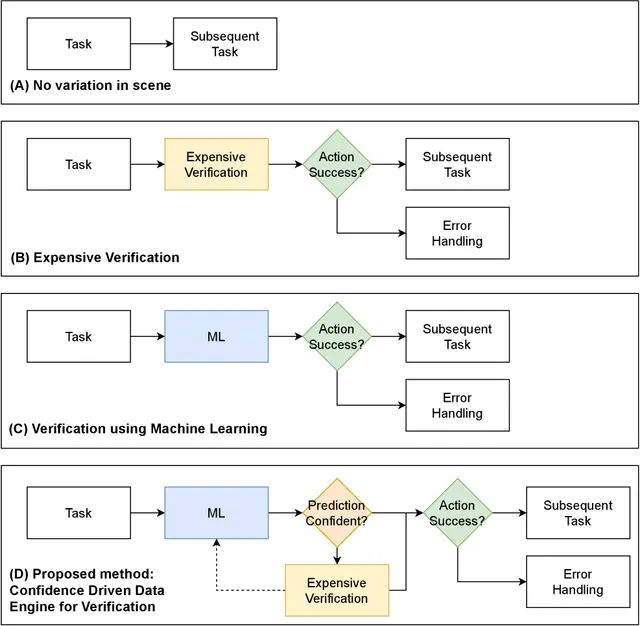
Robot Insertion Quality Control With Self-Supervised Confidence Learning
RoboticsAug 3
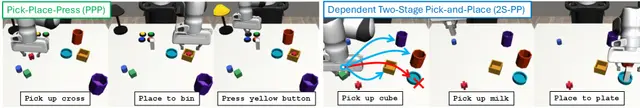
Compositional Generalization in Robot Tasks: When Sparse Data Fails
RoboticsAug 2
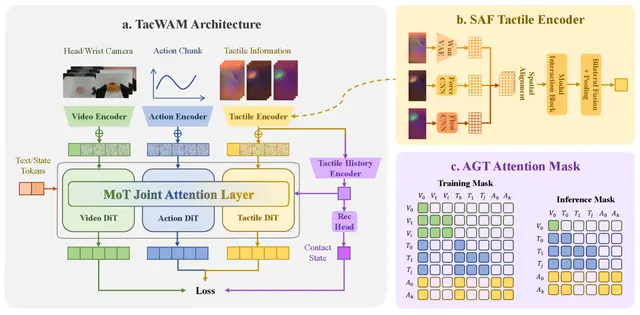
TacWAM: Anchor-Guided World Action Model with Mechanics-Aware Tactile Prediction
AIAug 2
Quantile Matching Tightens Latent World Models for Robot Planning
RoboticsAug 2